Skip to content

第九章 应力状态分析和强度理论 ​

你的眼睛还没掉转过来看我,只起了一个势,我早惊乱得同一只听到弹弓弦子响中的小雀了。 —— 沈从文

9.1 研究应力状态的方法——单元体法 ​

9.1.1 单元体的概念 ​

为了研究构件内某一点处的应力状态,我们围绕该点截取一个无限小的正六面体,称为单元体 (Elementary Block)。

  • 微元性:各面上的应力被认为是均匀分布的。
  • 平行性:相对的两个面上的应力大小相等、方向相反(满足平衡条件)。
9.1.2 应力的符号规定 ​
  1. 正应力 σ\sigma:拉应力为正(离开截面),压应力为负(指向截面)。
  2. 切应力 τ\tau:使单元体或其局部产生顺时针转动趋势的切应力为正,反之为负。

切应力互等定理

在相互垂直的两个平面上,切应力必然成对出现,且大小相等,方向垂直于两平面的交线,同时指向或同时背离该交线。

τxy=−τyx\tau_{xy}=-\tau_{yx}

9.2 解析法求解二向应力状态 ​

9.2.1 任意斜截面上的应力推导 ​
二向应力状态

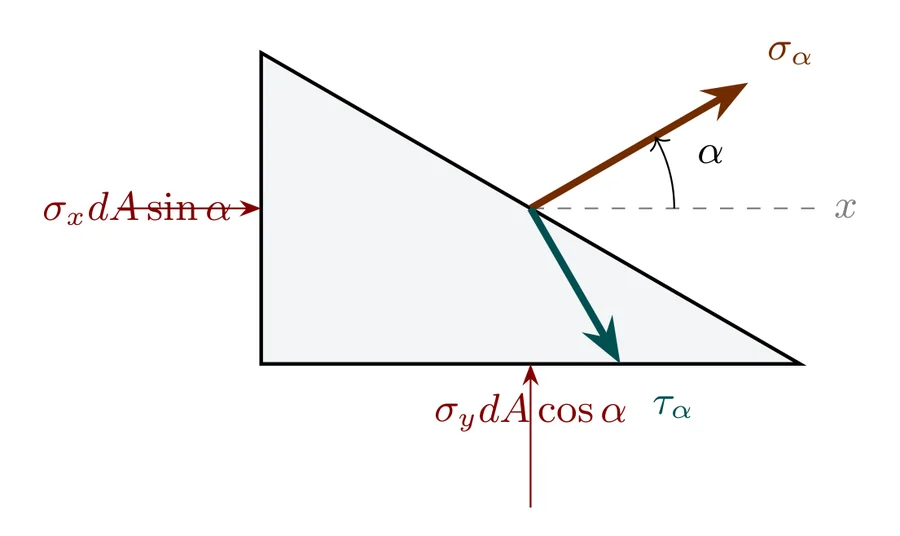
图 9.1 二向应力状态隔离体受力分析

设斜截面面积为 dAdA,由隔离体的静力平衡条件 ∑Fn=0\sum F_n=0 和 ∑Ft=0\sum F_t=0 可得:

  1. 法向平衡方程:

    σαdA=σx(dAsin⁡α)sin⁡α+σy(dAcos⁡α)cos⁡α+τxy(dAsin⁡α)cos⁡α+τyx(dAcos⁡α)sin⁡α\begin{aligned} \sigma_\alpha dA={}&\sigma_x(dA\sin\alpha)\sin\alpha+\sigma_y(dA\cos\alpha)\cos\alpha\\ &+\tau_{xy}(dA\sin\alpha)\cos\alpha+\tau_{yx}(dA\cos\alpha)\sin\alpha \end{aligned}

    利用切应力互等定理 τxy=τyx\tau_{xy}=\tau_{yx},并引入倍角公式,化简为:

    σα=σx+σy2−σx−σy2cos⁡2α+τxysin⁡2α\sigma_\alpha=\frac{\sigma_x+\sigma_y}{2}-\frac{\sigma_x-\sigma_y}{2}\cos 2\alpha+\tau_{xy}\sin 2\alpha

    注意:此处符号约定与常见的“拉正压负、顺时针为正”匹配,若你教材中 σα\sigma_\alpha 表达式第一项为减号,只需将 α\alpha 的正方向反向即可。

  2. 切向平衡方程:

    沿 tt 轴(nn 轴顺时针 90∘90^\circ)投影:

    ταdA=σx(dAsin⁡α)cos⁡α−σy(dAcos⁡α)sin⁡α−τxy(dAsin⁡α)sin⁡α+τyx(dAcos⁡α)cos⁡α\begin{aligned} \tau_\alpha dA={}&\sigma_x(dA\sin\alpha)\cos\alpha-\sigma_y(dA\cos\alpha)\sin\alpha\\ &-\tau_{xy}(dA\sin\alpha)\sin\alpha+\tau_{yx}(dA\cos\alpha)\cos\alpha \end{aligned}

    化简得:

    τα=−σx−σy2sin⁡2α+τxycos⁡2α\tau_\alpha=-\frac{\sigma_x-\sigma_y}{2}\sin 2\alpha+\tau_{xy}\cos 2\alpha

上述公式表明,斜截面上的正应力 σα\sigma_\alpha 和切应力 τα\tau_\alpha 都是 α\alpha 的函数,由此可求极值并确定其所在位置。

9.2.2 主应力与主平面 ​

主平面与主应力

切应力 τα\tau_\alpha 等于零的平面称为主平面,其上的正应力称为主应力。主应力按代数值大小排列为 σ1≥σ2≥σ3\sigma_1\ge\sigma_2\ge\sigma_3。

令切应力公式等于零,得主平面方位角 α0\alpha_0 满足:

tan⁡2α0=2τxyσx−σy\tan 2\alpha_0=\frac{2\tau_{xy}}{\sigma_x-\sigma_y}

由上式可求得两个相差 90∘90^\circ 的角 α0\alpha_0。将 α0\alpha_0 代入正应力公式,可得两个主应力值:

σmax⁡,min⁡=σx+σy2±(σx−σy2)2+τxy2\sigma_{\max,\min}=\frac{\sigma_x+\sigma_y}{2}\pm\sqrt{\left(\frac{\sigma_x-\sigma_y}{2}\right)^2+\tau_{xy}^2}

在平面应力状态下,第三个主应力为零(若取 zz 方向),因此三个主应力为:

σ1=σmax⁡,σ2=0,σ3=σmin⁡(按代数值排列)\sigma_1=\sigma_{\max},\quad\sigma_2=0,\quad\sigma_3=\sigma_{\min}\quad(\text{按代数值排列})

9.2.3 最大切应力 ​

对 τα\tau_\alpha 求导并令其为零,可得最大切应力所在平面的方位 α1\alpha_1:

tan⁡2α1=−σx−σy2τxy\tan 2\alpha_1=-\frac{\sigma_x-\sigma_y}{2\tau_{xy}}

比较主平面方位角公式可知,tan⁡2α1=−1/tan⁡2α0\tan 2\alpha_1=-1/\tan 2\alpha_0,故最大切应力所在平面与主平面成 45∘45^\circ 夹角。其值为:

τmax⁡=(σx−σy2)2+τxy2=σ1−σ32\tau_{\max}=\sqrt{\left(\frac{\sigma_x-\sigma_y}{2}\right)^2+\tau_{xy}^2}=\frac{\sigma_1-\sigma_3}{2}

9.2.4 平面应力状态的正应力不变量 ​

在平面应力状态下,设单元体的 xx、yy 方向正应力为 σx\sigma_x、σy\sigma_y,切应力为 τxy\tau_{xy},则任意角度 α\alpha 截面上的正应力为:

σα=σx+σy2+σx−σy2cos⁡2α+τxysin⁡2α\sigma_\alpha=\frac{\sigma_x+\sigma_y}{2}+\frac{\sigma_x-\sigma_y}{2}\cos 2\alpha+\tau_{xy}\sin 2\alpha

对于与该截面垂直的截面(角度为 α+90∘\alpha+90^\circ),有:

σα+90∘=σx+σy2−σx−σy2cos⁡2α−τxysin⁡2α\sigma_{\alpha+90^\circ}=\frac{\sigma_x+\sigma_y}{2}-\frac{\sigma_x-\sigma_y}{2}\cos 2\alpha-\tau_{xy}\sin 2\alpha

两式相加得:

σα+σα+90∘=σx+σy=常数\sigma_\alpha+\sigma_{\alpha+90^\circ}=\sigma_x+\sigma_y=\text{常数}

该常数称为第一应力不变量,表明任意两个相互垂直截面上的正应力之和与截面方位无关。

9.3 应力圆(莫尔圆)法 ​

说明

解析法计算繁琐且直观性差。1882 年由德国工程师莫尔 (Otto Mohr) 提出的几何图解法,是分析应力状态最强大的直观工具。

莫尔圆的方程

对解析法两公式移项并平方相加,消去 2α2\alpha,得到圆方程:

(σα−σx+σy2)2+τα2=(σx−σy2)2+τxy2\begin{aligned} &\left(\sigma_\alpha-\frac{\sigma_x+\sigma_y}{2}\right)^2+\tau_\alpha^2\\ &\quad=\left(\frac{\sigma_x-\sigma_y}{2}\right)^2+\tau_{xy}^2 \end{aligned}

圆心位于 (σx+σy2,0)\left(\dfrac{\sigma_x+\sigma_y}{2},0\right),半径 R=(σx−σy2)2+τxy2R=\sqrt{\left(\dfrac{\sigma_x-\sigma_y}{2}\right)^2+\tau_{xy}^2}。

莫尔圆的作图步骤 ​
  1. 建立 σ\sigma—τ\tau 直角坐标系,σ\sigma 轴向右为正,τ\tau 轴向下为正(或向上,需统一)。
  2. 在 σ\sigma 轴上标出 A(σx,0)A(\sigma_x,0)、B(σy,0)B(\sigma_y,0)。
  3. 过 AA 作垂线,取 τxy\tau_{xy} 的正负号(按约定)得点 D(σx,τxy)D(\sigma_x,\tau_{xy});过 BB 作垂线,取 −τxy-\tau_{xy} 得点 E(σy,−τxy)E(\sigma_y,-\tau_{xy})。
  4. 连接 DEDE,与 σ\sigma 轴交于圆心 CC。
  5. 以 CC 为圆心,CDCD 为半径画圆,即为应力圆。
  6. 圆与 σ\sigma 轴的两个交点即为两个主应力值 σ1\sigma_1 和 σ3\sigma_3。
  7. 从 DD 点沿圆周旋转 2α2\alpha(逆时针为正)得到斜截面上的应力点 PP,其坐标即为 σα\sigma_\alpha 和 τα\tau_\alpha。

9.4 强度理论 (Strength Theories) ​

9.4.1 破坏准则概述 ​

材料在外力作用下产生失效(塑性屈服或脆性断裂)的本质原因是什么?历史上提出了四大经典强度理论。对于复杂应力状态,需将多轴应力折算成单向拉伸时的等效应力 σri\sigma_{ri},并与许用应力比较。

第一强度理论(最大拉应力理论)

断裂是由最大主应力引起的。当 σ1\sigma_1 达到材料单向拉伸时的强度极限时发生断裂。

σr1=σ1≤[σ]\sigma_{r1}=\sigma_1\le[\sigma]

适用于脆性材料(如铸铁、石料),且 σ1\sigma_1 为拉应力。

第二强度理论(最大拉应变理论)

破坏是由最大主伸长应变引起的。当 ε1=1E[σ1−μ(σ2+σ3)]\varepsilon_1=\dfrac{1}{E}[\sigma_1-\mu(\sigma_2+\sigma_3)] 达到单向拉伸断裂时的应变值时发生断裂。

σr2=σ1−μ(σ2+σ3)≤[σ]\sigma_{r2}=\sigma_1-\mu(\sigma_2+\sigma_3)\le[\sigma]

适用于脆性材料,但如今已较少使用,因与试验数据吻合不佳。

第三强度理论(最大切应力理论)

屈服是由最大切应力引起的。当 τmax⁡=σ1−σ32\tau_{\max}=\dfrac{\sigma_1-\sigma_3}{2} 达到单向拉伸屈服时的 τs=σs2\tau_s=\dfrac{\sigma_s}{2} 时发生屈服。

σr3=σ1−σ3≤[σ]\sigma_{r3}=\sigma_1-\sigma_3\le[\sigma]

适用于塑性材料(如低碳钢),偏于安全,但未考虑中间主应力 σ2\sigma_2 的影响。

第四强度理论(形状改变比能理论)

屈服是由形状改变比能(畸变能)引起的。当畸变能达到单向拉伸屈服时的畸变能时发生屈服。

σr4=12[(σ1−σ2)2+(σ2−σ3)2+(σ3−σ1)2]≤[σ]\sigma_{r4}=\sqrt{\frac{1}{2}\left[(\sigma_1-\sigma_2)^2+(\sigma_2-\sigma_3)^2+(\sigma_3-\sigma_1)^2\right]}\le[\sigma]

适用于塑性材料,较第三理论更符合试验结果,常用于对塑性材料的安全设计。

强度理论的选用建议

  • 脆性材料(铸铁、陶瓷):首选第一强度理论,若 σ1\sigma_1 为压应力,则可能发生剪断,可考虑莫尔强度理论。
  • 塑性材料(低碳钢、铝合金):优先采用第四强度理论,若需保守设计,可采用第三强度理论。
  • 复杂应力状态:当主应力中有拉有压时,需综合考虑材料的拉压性能差异,可查阅莫尔强度理论(经验准则)。

用 VitePress 搭建 · 托管在 GitHub Pages