Skip to content

第三章 流体的物理性质 ​

流体的连续介质模型 ​

什么是固体?什么是流体?

初高中我们从分子间距离,也就是微观的角度去进行分类和理解。

流体力学研究的是宏观的性质,我们从宏观的视角去重新认识流体。

流体的宏观性质: 没有固定的形状,不一定具有固定的体积,且不能通过静止变形抵抗剪切。

流体的分子输运性质: 通过随机运动交换质量,动量,能量。对应的宏观效应是扩散,粘性和热传导。

连续介质模型 ​

  1. 流体是连续分布的物质,它可以无限分割为具有一定质量的宏观微元体(物理模型)

  2. 在不发生化学反应和离解等非平衡热力学过程的运动流体中,微元体内流体状态服从热力学关系(仅有两个热力学参数是独立的,且与流体的历史无关);

  3. 除特殊面(界面、激波等)外,流体的力学和热力学状态参数在时空中是连续分布的,并且通常认为是无限可微的。

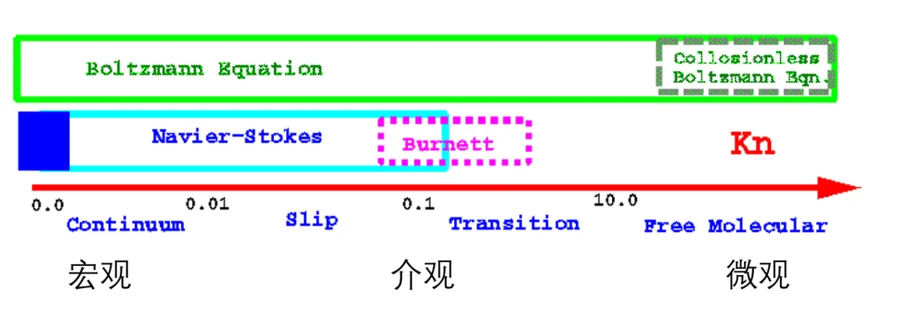
连续介质模型的适用范围: 流体的运动尺度远远大于流体分子运动的平均自由程。 而王先智《物理流体力学》给出了流体力学适用条件为:体积元尺寸比分子尺寸大两到三个数量级。

为了衡量连续介质模型是否适用,给出了

[! definition] 努森数

Kn=λLKn=\frac{\lambda}{L}

即分子自由程/流动特征长度

空间尺度的三个层次

流体微团及流体质点 ​

流体微团 ​

[! definition] 流体微团 把流体无限分割为具有一定质量的微元,它是研究流体运动的最小单元,称为“流体微团”

[! 性质] 流体微团应是宏观上无限小,微观上无限大的质量体

流体质点 ​

当不需要考虑流体微团的体积和变形,只研究它的位移和各个物理状态时,我们可以把它视作没有体积的质点,这时我们称流体微团为流体质点。

流体物理量 ​

空间任一点上的流体物理量(如密度、温度、速度等)是指位于该点上的流体质点的物理量,是宏观平均量的极限值。

如:流体在某一点上的密度定义为:

ρ(P)=lim⁡ΔV→0ΔMΔV\rho(P)=\lim _{\Delta V \rightarrow 0} \frac{\Delta M}{\Delta V}

根据连续介质模型,流体中每一点都被相应的流体质点所占据,流体质点可以用时空中的一个点(x,t)(\boldsymbol{x},t)来标记 ,因此流体宏观物性的不均匀性,可以用时空变量(x,t)(\boldsymbol{x},t)的函数来描述,即是一个场函数。

流体的基本性质 ​

流体的易流动性 ​

流体在任意微小的剪切力作用下发生连续不断变形的性质。这是流体的本质属性。即流体无法通过静止变形抵抗剪切。

流体的粘性 ​

[! definition] 粘性 流体运动时,流体微团之间具有抵抗相互滑移运动的属性,称为流体的粘性。

粘性是流体的固有属性之一,不论是静止流体还是运动流体都具有粘性。

无滑移边界: 物体表面的流体速度总是与物体速度一致。

[! 定律] 牛顿内摩擦定律

τ=μdUdy\tau=\mu\frac{dU}{dy}

  • μ\mu:动力黏性系数
  • 适用范围:平行流

动力粘性系数μ=μ(θ)\mu=\mu(\theta) 是流体粘性大小的一种度量,它取决于流体的种类和状态,与温度θ\theta有很大关系,而与压力关系不大

后面还会用到运动粘性系数ν\nu:

ν=μρ=ν(θ,ρ)\nu=\frac{\mu}{\rho}=\nu(\theta,\rho)

常温常压下:

  • 液体:θ↑μ↓ρ↓v↓\theta \uparrow \quad \mu \downarrow \quad \rho \downarrow \quad v \downarrow
  • 气体:θ↑μ↑ρ↓v↑\theta \uparrow \quad \mu \uparrow \quad \rho \downarrow \quad v \uparrow

流体的压缩性 ​

由于压强变化而引起流体体积变化的性质

分液体和气体讨论:

液体 ​

体积压缩系数: 在一定温度下,单位压强增量引起的流体体积的相对变化量。

β=−1V(∂V∂p)T=1ρ( dρ dp)TM2/N\beta=-\frac{1}{V}\left(\frac{\partial V}{\partial p}\right)_{T}=\frac{1}{\rho}\left(\frac{\mathrm{~d} \rho}{\mathrm{~d} p}\right)_{T} \quad \mathrm{M}^{2} / \mathrm{N}

体积弹性模量:E=1βE=\frac{1}{\beta}

气体 ​

理想气体状态方程:

p=ρRθp=\rho R \theta

  • R:气体常数(空气:R=287 J/(kg⋅K)J/(kg\cdot K)

不可压缩流体: 流体运动过程中密度相对变化微小的流体

一般情况下,液体的密度几乎不随压强变化,视为不可压流体.

气体视为可压缩的,但气体速度远小于当地音速时,视为不可压。

理想流体 ​

粘性系数等于零的流体称为理想流体。理想流体也不考虑流体的扩散和热传导性质。

  • 人们为简化实际问题所提出的的一种抽象模型
  • 可用于粘性系数较小、远离固壁、速度梯度较小情况

作用在流体上的体积力和表面力 ​

在流体中,任取一流体微团,其上受到两种外力:

  • 第一种外力作用在流体微团的质心上,与流体微团的体积成正比,称为体积力,属于非接触力;
  • 第二种外力是周围流体或物体作用在流体微团表面上的力,与力的作用面大小成正比,称为表面力,是接触力。

体积力和体积力强度 ​

几种体积力 ​

  1. 地球引力场中流体微团受到的引力与它的质量成正比 $$\left.\begin{array}{l} \delta \boldsymbol{G}=\boldsymbol{g} \delta m \ \delta m=\rho \delta V \end{array}\right} \Rightarrow \delta \boldsymbol{G}=\rho \underline{\boldsymbol{g}} \delta V$$
  2. 流体在非惯性坐标系中运动时,受到的惯性力 $$\delta \boldsymbol{F}=-\boldsymbol{a} \delta m=-\rho \underline{\boldsymbol{a}} \delta V$$
  3. 带电质点在静电场中运动时,受到的静电力

    δF=qEδV\delta \boldsymbol{F}=q \boldsymbol{E} \delta V

体积力强度 ​

流体微团单位体积上作用的体积力称为体积力强度

fV=lim⁡δV→0δFδV\boldsymbol{f}_{V}=\lim _{\delta V \rightarrow 0} \frac{\delta \boldsymbol{F}}{\delta V}

体积力合力及合力矩(有限体积的流体) ​

  • 主失:F=∫VfV dV\boldsymbol{F}=\int_{V} \boldsymbol{f}_{V} \mathrm{~d} V
  • 主矩:M=∫Vr×fV dV\boldsymbol{M}=\int_{V} \boldsymbol{r} \times \boldsymbol{f}_{V} \mathrm{~d} V

表面力和应力 ​

定义: ​

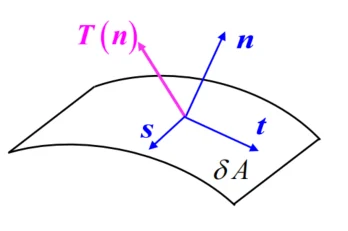
单位面积上的表面力称为称为“应力”(矢量)

T(n)=lim⁡δA→0δFδA\boldsymbol{T}(\boldsymbol{n})=\lim _{\delta A \rightarrow 0} \frac{\delta \boldsymbol{F}}{\delta A}

应力 **注意:** 1. 应力和它的作用面的方向有关; 2. $\boldsymbol{T}(\boldsymbol{n})$是向量,可分解为沿作用面的法向分量(正应力)和切向分量(切应力)。 - 正应力:$T(\boldsymbol{n}, \boldsymbol{n})=\boldsymbol{T}(\boldsymbol{n}) \cdot \boldsymbol{n}$ - 切应力:$T(\boldsymbol{n}, \boldsymbol{t})=\boldsymbol{T}(\boldsymbol{n}) \cdot \boldsymbol{t}$ - 切应力:$T(\boldsymbol{n}, \boldsymbol{s})=\boldsymbol{T}(\boldsymbol{n}) \cdot \boldsymbol{s}$

一点上的应力张量及其性质 ​

一点的应力状态 ​

一点上三个相互垂直平面上的应力向量称为一点的应力状态

只要知道一点的应力状态,就可以确定通过该点任意面上的应力 一点的应力状态 采用指标表示:
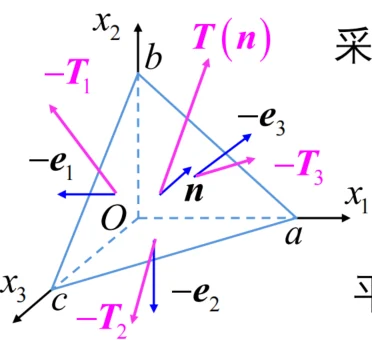
{T(ei)=TiT(−ei)=−Tin=n1e1+n2e2+n3e3=niei\left\{\begin{array}{l} \boldsymbol{T}\left(\boldsymbol{e}_{i}\right)=\boldsymbol{T}_{i} \quad \boldsymbol{T}\left(-\boldsymbol{e}_{i}\right)=-\boldsymbol{T}_{i} \\ \boldsymbol{n}=n_{1} \boldsymbol{e}_{1}+n_{2} \boldsymbol{e}_{2}+n_{3} \boldsymbol{e}_{3}=n_{i} \boldsymbol{e}_{i} \end{array}\right.

投影关系:

δAi=δAni\delta A_{i}=\delta A n_{i}

平衡方程:

T(n)=T1n1+T2n2+T3n3=niTi\boldsymbol{T}(\boldsymbol{n})=\boldsymbol{T}_{1} n_{1}+\boldsymbol{T}_{2} n_{2}+\boldsymbol{T}_{3} n_{3}=n_{i} \boldsymbol{T}_{i}

应力张量分量 ​

T(n)=niTi\boldsymbol{T}(\boldsymbol{n})=n_{i} \boldsymbol{T}_{i} 一个向量可分解为三个分量

T1=T11e1+T12e2+T13e3=T1jejT2=T21e1+T22e2+T23e3=T2jejT3=T31e1+T32e2+T33e3=T3jej}Ti=Tijej\left.\begin{array}{l} \boldsymbol{T}_{1}=T_{11} \boldsymbol{e}_{1}+T_{12} \boldsymbol{e}_{2}+T_{13} \boldsymbol{e}_{3}=T_{1 j} \boldsymbol{e}_{j} \\ \boldsymbol{T}_{2}=T_{21} \boldsymbol{e}_{1}+T_{22} \boldsymbol{e}_{2}+T_{23} \boldsymbol{e}_{3}=T_{2 j} \boldsymbol{e}_{j} \\ \boldsymbol{T}_{3}=T_{31} \boldsymbol{e}_{1}+T_{32} \boldsymbol{e}_{2}+T_{33} \boldsymbol{e}_{3}=T_{3 j} \boldsymbol{e}_{j} \end{array}\right\} \boldsymbol{T}_{i}=T_{i j} \boldsymbol{e}_{j}

一点的应力状态还可以用九个代数值组成的矩阵表示:

[Tij]=[T11T12T13T21T22T23T31T32T33]\left[T_{i j}\right]=\left[\begin{array}{lll} T_{11} & T_{12} & T_{13} \\ T_{21} & T_{22} & T_{23} \\ T_{31} & T_{32} & T_{33} \end{array}\right]

第一个指标代表作用面,第二个指标代表应力分量

于是任意面上的应力可表示为

T(n)=niTi=niTijej\boldsymbol{T}(\boldsymbol{n})=n_{i} \boldsymbol{T}_{i}=n_{i} T_{i j} \boldsymbol{e}_{j}

即 T(n)\boldsymbol{T}(\boldsymbol{n}) 的分量就是把 niTijn_{i} T_{i j} 作为自由指标 jj 写开。

[! 定理] 切应力互等定理

Tij=TjiT_{i j}=T_{j i}

应力张量是对称张量,因此九个分量中只有六个是独立的。

说明: 该定理由 0 阶流体微团(点的单元体)的力矩平衡给出。在 x1Ox2x_{1} O x_{2} 平面内取单元体 dx1dx2d x_{1} d x_{2},设两个剪应力分量的大小分别为 T12T_{12}、T21T_{21},则它们对单元体质心的力矩分别为

T12dx2dx3⋅dx12,T21dx1dx3⋅dx22T_{12} d x_{2} d x_{3} \cdot \frac{d x_{1}}{2}, \quad T_{21} d x_{1} d x_{3} \cdot \frac{d x_{2}}{2}

而两者转向相反,由转动平衡(合力矩为零)可得

T12=T21T_{12}=T_{21}

其余两对分量同理,合起来即 Tij=TjiT_{i j}=T_{j i}。

应力张量实体 ​

以上是应力的分量形式,把分量收起来写成坐标无关的实体形式:

T(n)=niTi=niTijej=(nkδik)Tijej=nk(ek⋅ei)Tijej=nkek⋅(Tijeiej)=n⋅(Tijeiej)\boldsymbol{T}(\boldsymbol{n})=n_{i} \boldsymbol{T}_{i}=n_{i} T_{i j} \boldsymbol{e}_{j}=\left(n_{k} \delta_{i k}\right) T_{i j} \boldsymbol{e}_{j}=n_{k}\left(\boldsymbol{e}_{k} \cdot \boldsymbol{e}_{i}\right) T_{i j} \boldsymbol{e}_{j}=n_{k} \boldsymbol{e}_{k} \cdot\left(T_{i j} \boldsymbol{e}_{i} \boldsymbol{e}_{j}\right)=\boldsymbol{n} \cdot\left(T_{i j} \boldsymbol{e}_{i} \boldsymbol{e}_{j}\right)

[! definition] 应力张量实体

T=Tijeiej\boldsymbol{T}=T_{i j} \boldsymbol{e}_{i} \boldsymbol{e}_{j}

具有坐标不变性:

T=Tijeiej=Tmn′em′en′\boldsymbol{T}=T_{i j} \boldsymbol{e}_{i} \boldsymbol{e}_{j}=T_{m n}^{\prime} \boldsymbol{e}_{m}^{\prime} \boldsymbol{e}_{n}^{\prime}

于是 nn 截面上的应力矢量与 nn 截面上 ss 方向的应力分量分别写成

T(n)=n⋅T\boldsymbol{T}(\boldsymbol{n})=\boldsymbol{n} \cdot \boldsymbol{T}

T(n,s)=T(n)⋅s=n⋅T⋅sT(\boldsymbol{n}, \boldsymbol{s})=\boldsymbol{T}(\boldsymbol{n}) \cdot \boldsymbol{s}=\boldsymbol{n} \cdot \boldsymbol{T} \cdot \boldsymbol{s}

这与前文应力分量 T(n,t)=T(n)⋅tT(\boldsymbol{n}, \boldsymbol{t})=\boldsymbol{T}(\boldsymbol{n}) \cdot \boldsymbol{t} 的约定一致。

用 VitePress 搭建 · 托管在 GitHub Pages